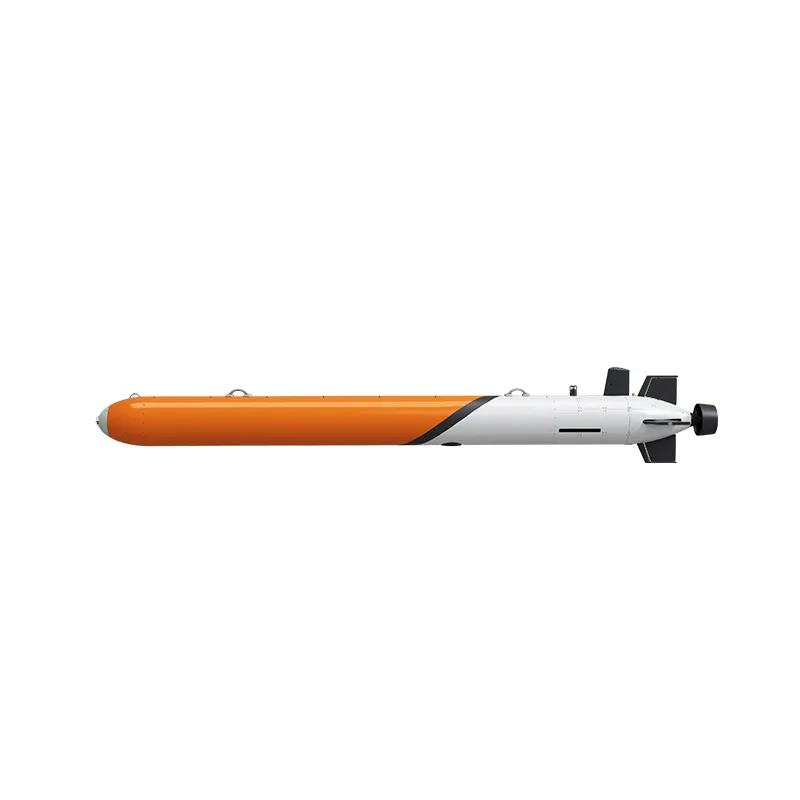
AUV-533 Großes autonomes Unterwasserfahrzeug-System
Informationen zu produkten
Marke:
PALEGIX
Modell:
AUV-533


AUV-533 Großes autonomes Unterwasserfahrzeug-System
Langzeit-autonomes Unterwasserfahrzeug für Tiefseeexploration und marine Anwendungen
AUV-533 ist ein großes autonomes Unterwasserfahrzeug (AUV), das für Tiefseeexploration, marine Ingenieuruntersuchungen, wissenschaftliche Forschung und unterwasserische Datenerfassung entwickelt wurde.
Mit einem großkapazitären Leistungssystem, einer modularen Nutzlastarchitektur und fortschrittlicher Navigationstechnologie bietet AUV-533 zuverlässige langandauernde Unterwasserbetriebsfähigkeiten für komplexe marine Umgebungen.
Mit einem stromlinienförmigen Rumpf von 533 mm Durchmesser, maximaler Betriebstiefe von 6000 m und Ausdauerfähigkeit von bis zu 1000 km ist AUV-533 als hochleistungsfähige Lösung für autonome Unterwasserfahrzeuge für Tiefseeuntersuchungen, Erkundung mariner Ressourcen und ozeanographische Forschung konzipiert.
Technische Spezifikationen
| Parameter | AUV-533 |
| Fahrzeugtyp | Großes autonomes Unterwasserfahrzeug (AUV) |
| Durchmesser | 533 mm |
| Länge | 5 m |
| Gewicht | Ca. 1200 kg |
| Nutzlastkapazität | Ca. 150 kg |
| Maximale Betriebstiefe | 6000 m |
| Geschwindigkeitsbereich | 1–6 Knoten |
| Ausdauer | 90 h+ @ 3 Knoten / Bis zu 1000 km |
| Navigationssystem | INS + DVL + GNSS + USBL |
| Navigationsgenauigkeit | ≤0,3% der zurückgelegten Strecke |
| Kommunikation | UHF, WiFi, 4G, Unterwasserakustische Kommunikation |
| Betriebsmodi | Autonomer Betrieb, Routenplanung, Fernbetrieb |
| Nutzlastoptionen | CTD, Hochfrequenzsonar, Seitenabtastsonar, Multibeamsonar, Kamera, USBL |
Empfohlene Produkte
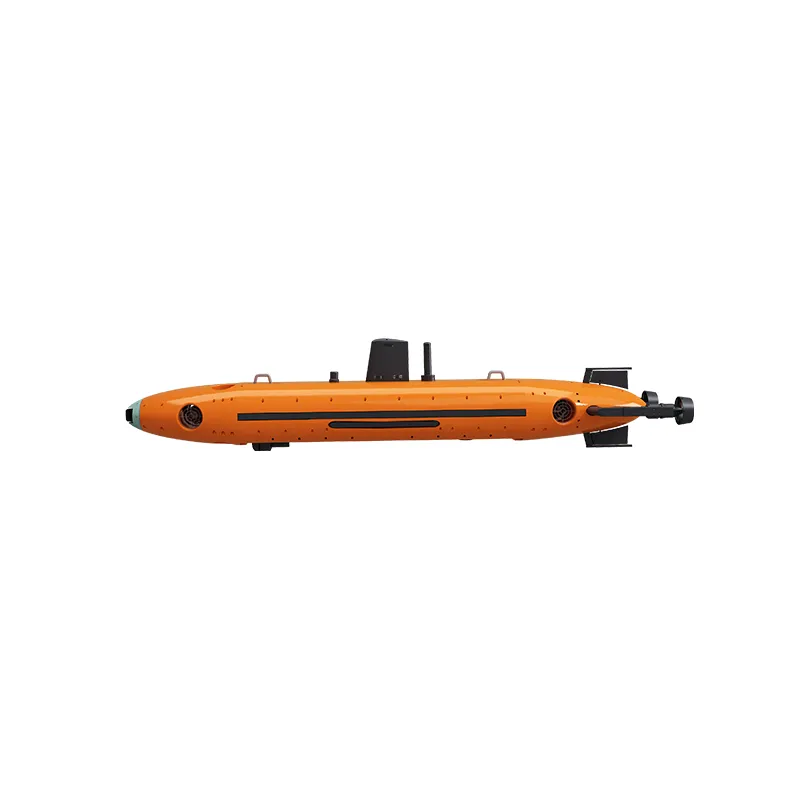
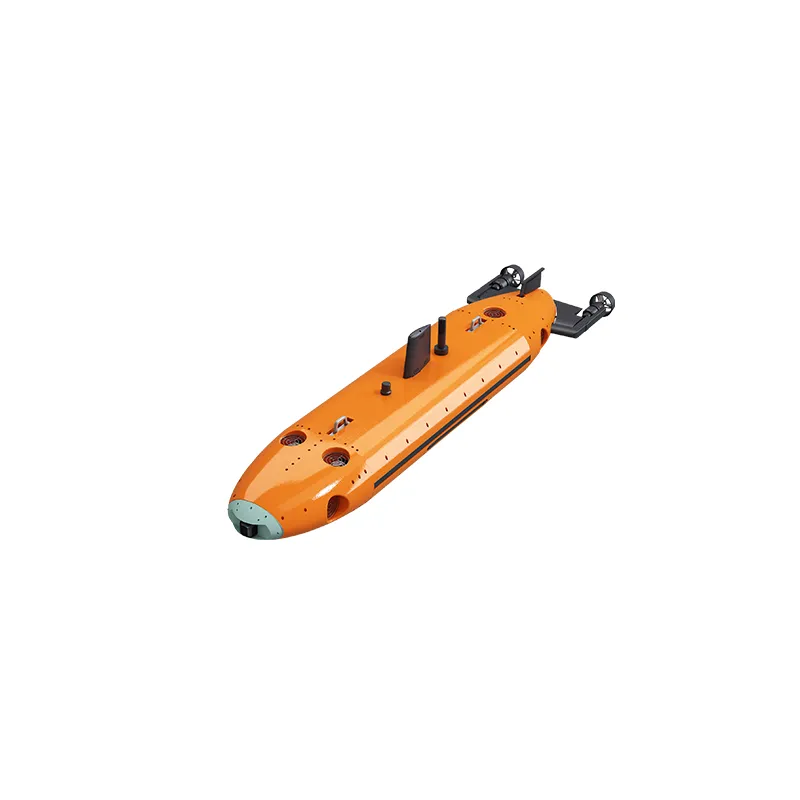
AUV-F760 Arbeitsklasse Autonomes Unterwasserfahrzeug
Das AUV-F760 ist ein selbstentwickeltes Arbeitsklasse-autonomes Unterwasserfahrzeug, das für Offshore-Windparkbetriebe, Unterseepipelinensuche und Unterwasserinfrastrukturerhaltung entwickelt wurde.
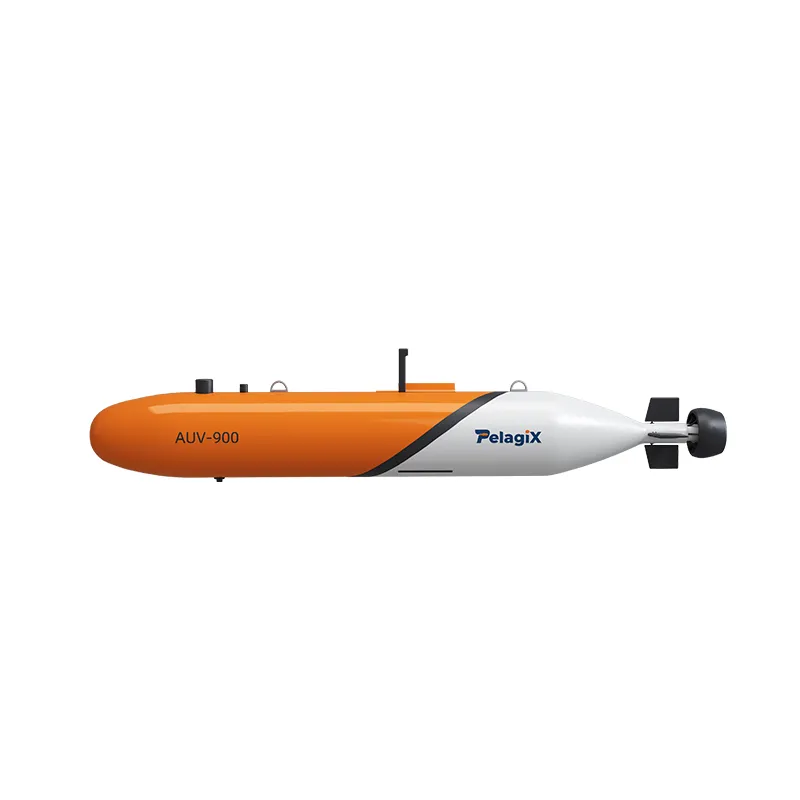
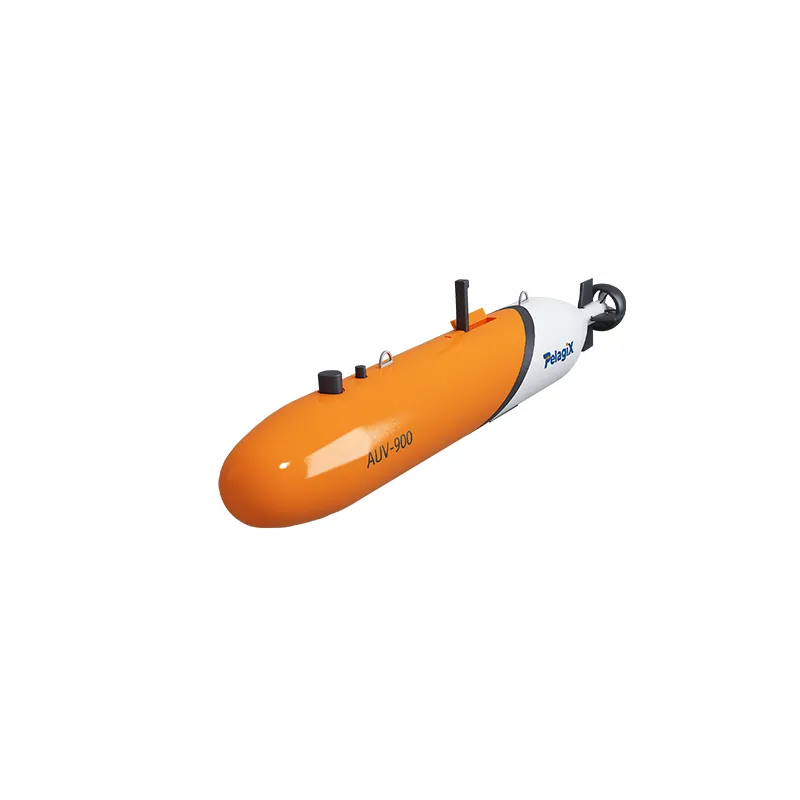
AUV-900 Autonomes Unterwasserfahrzeug | Großskaliges AUV
Das AUV-900 ist ein international fortschrittliches großes autonomes Unterwasserfahrzeug (AUV), das für die Unterstützung von Langstrecken- und Küste-zu-Küste-Vollbereichsoperationen entwickelt wurde.
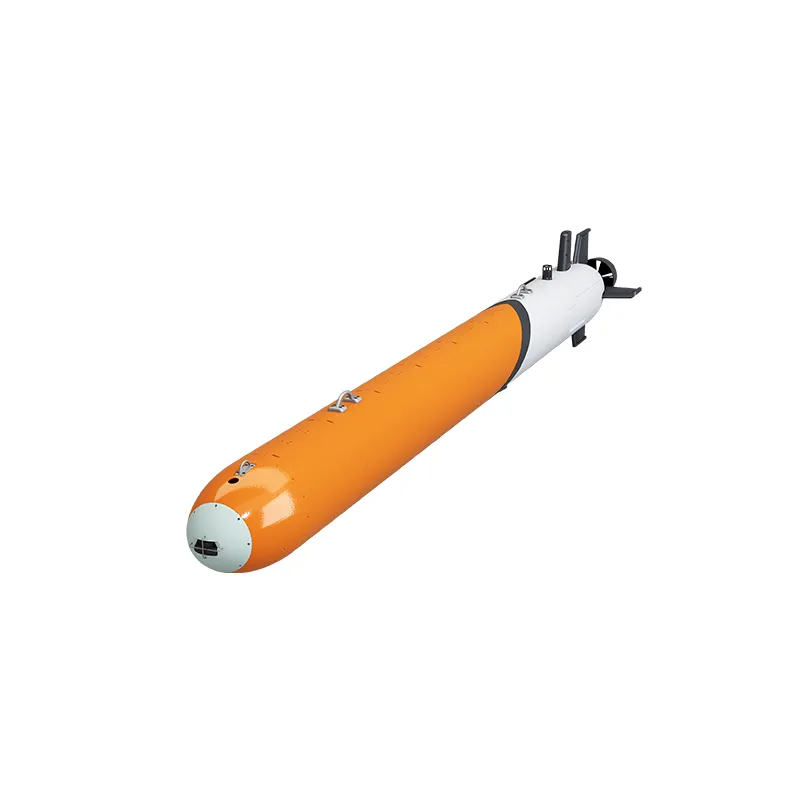
AUV-600 Intelligentes großes AUV-System zur Tiefseeexploration
AUV-600 ist ein großes autonomes Unterwasserfahrzeug, das für Tiefseeexploration, Meeresengineering-Umfragen und wissenschaftliche Forschung entwickelt wurde. Mit einer Tauchtiefe von 6000 Metern, intelligenter Koordination und modularer Nutzlastintegration bietet es fortschrittliche Lösungen für autonome Unterwasserfahrzeuge.


