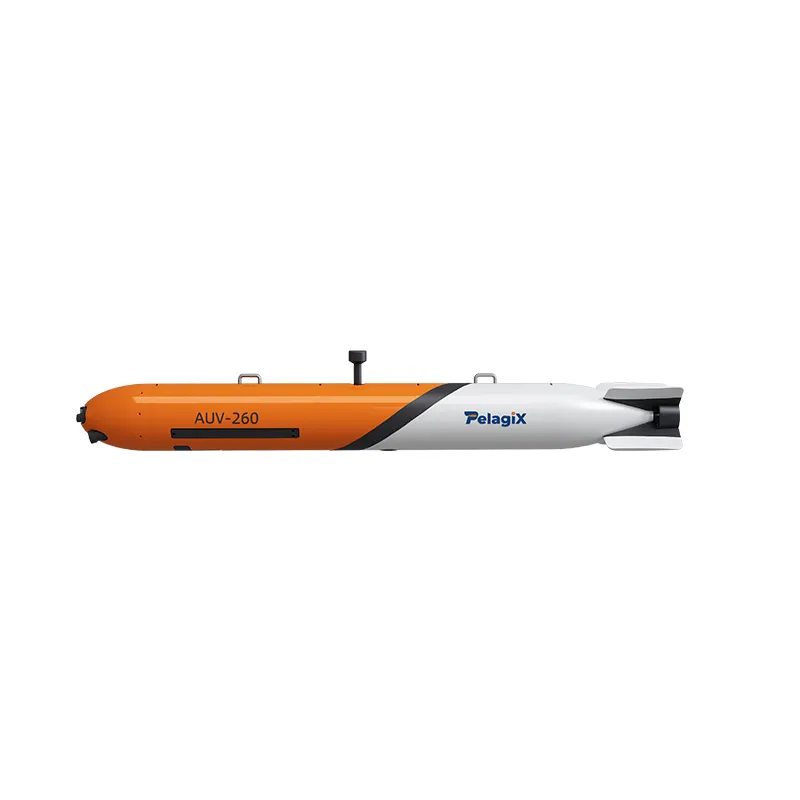
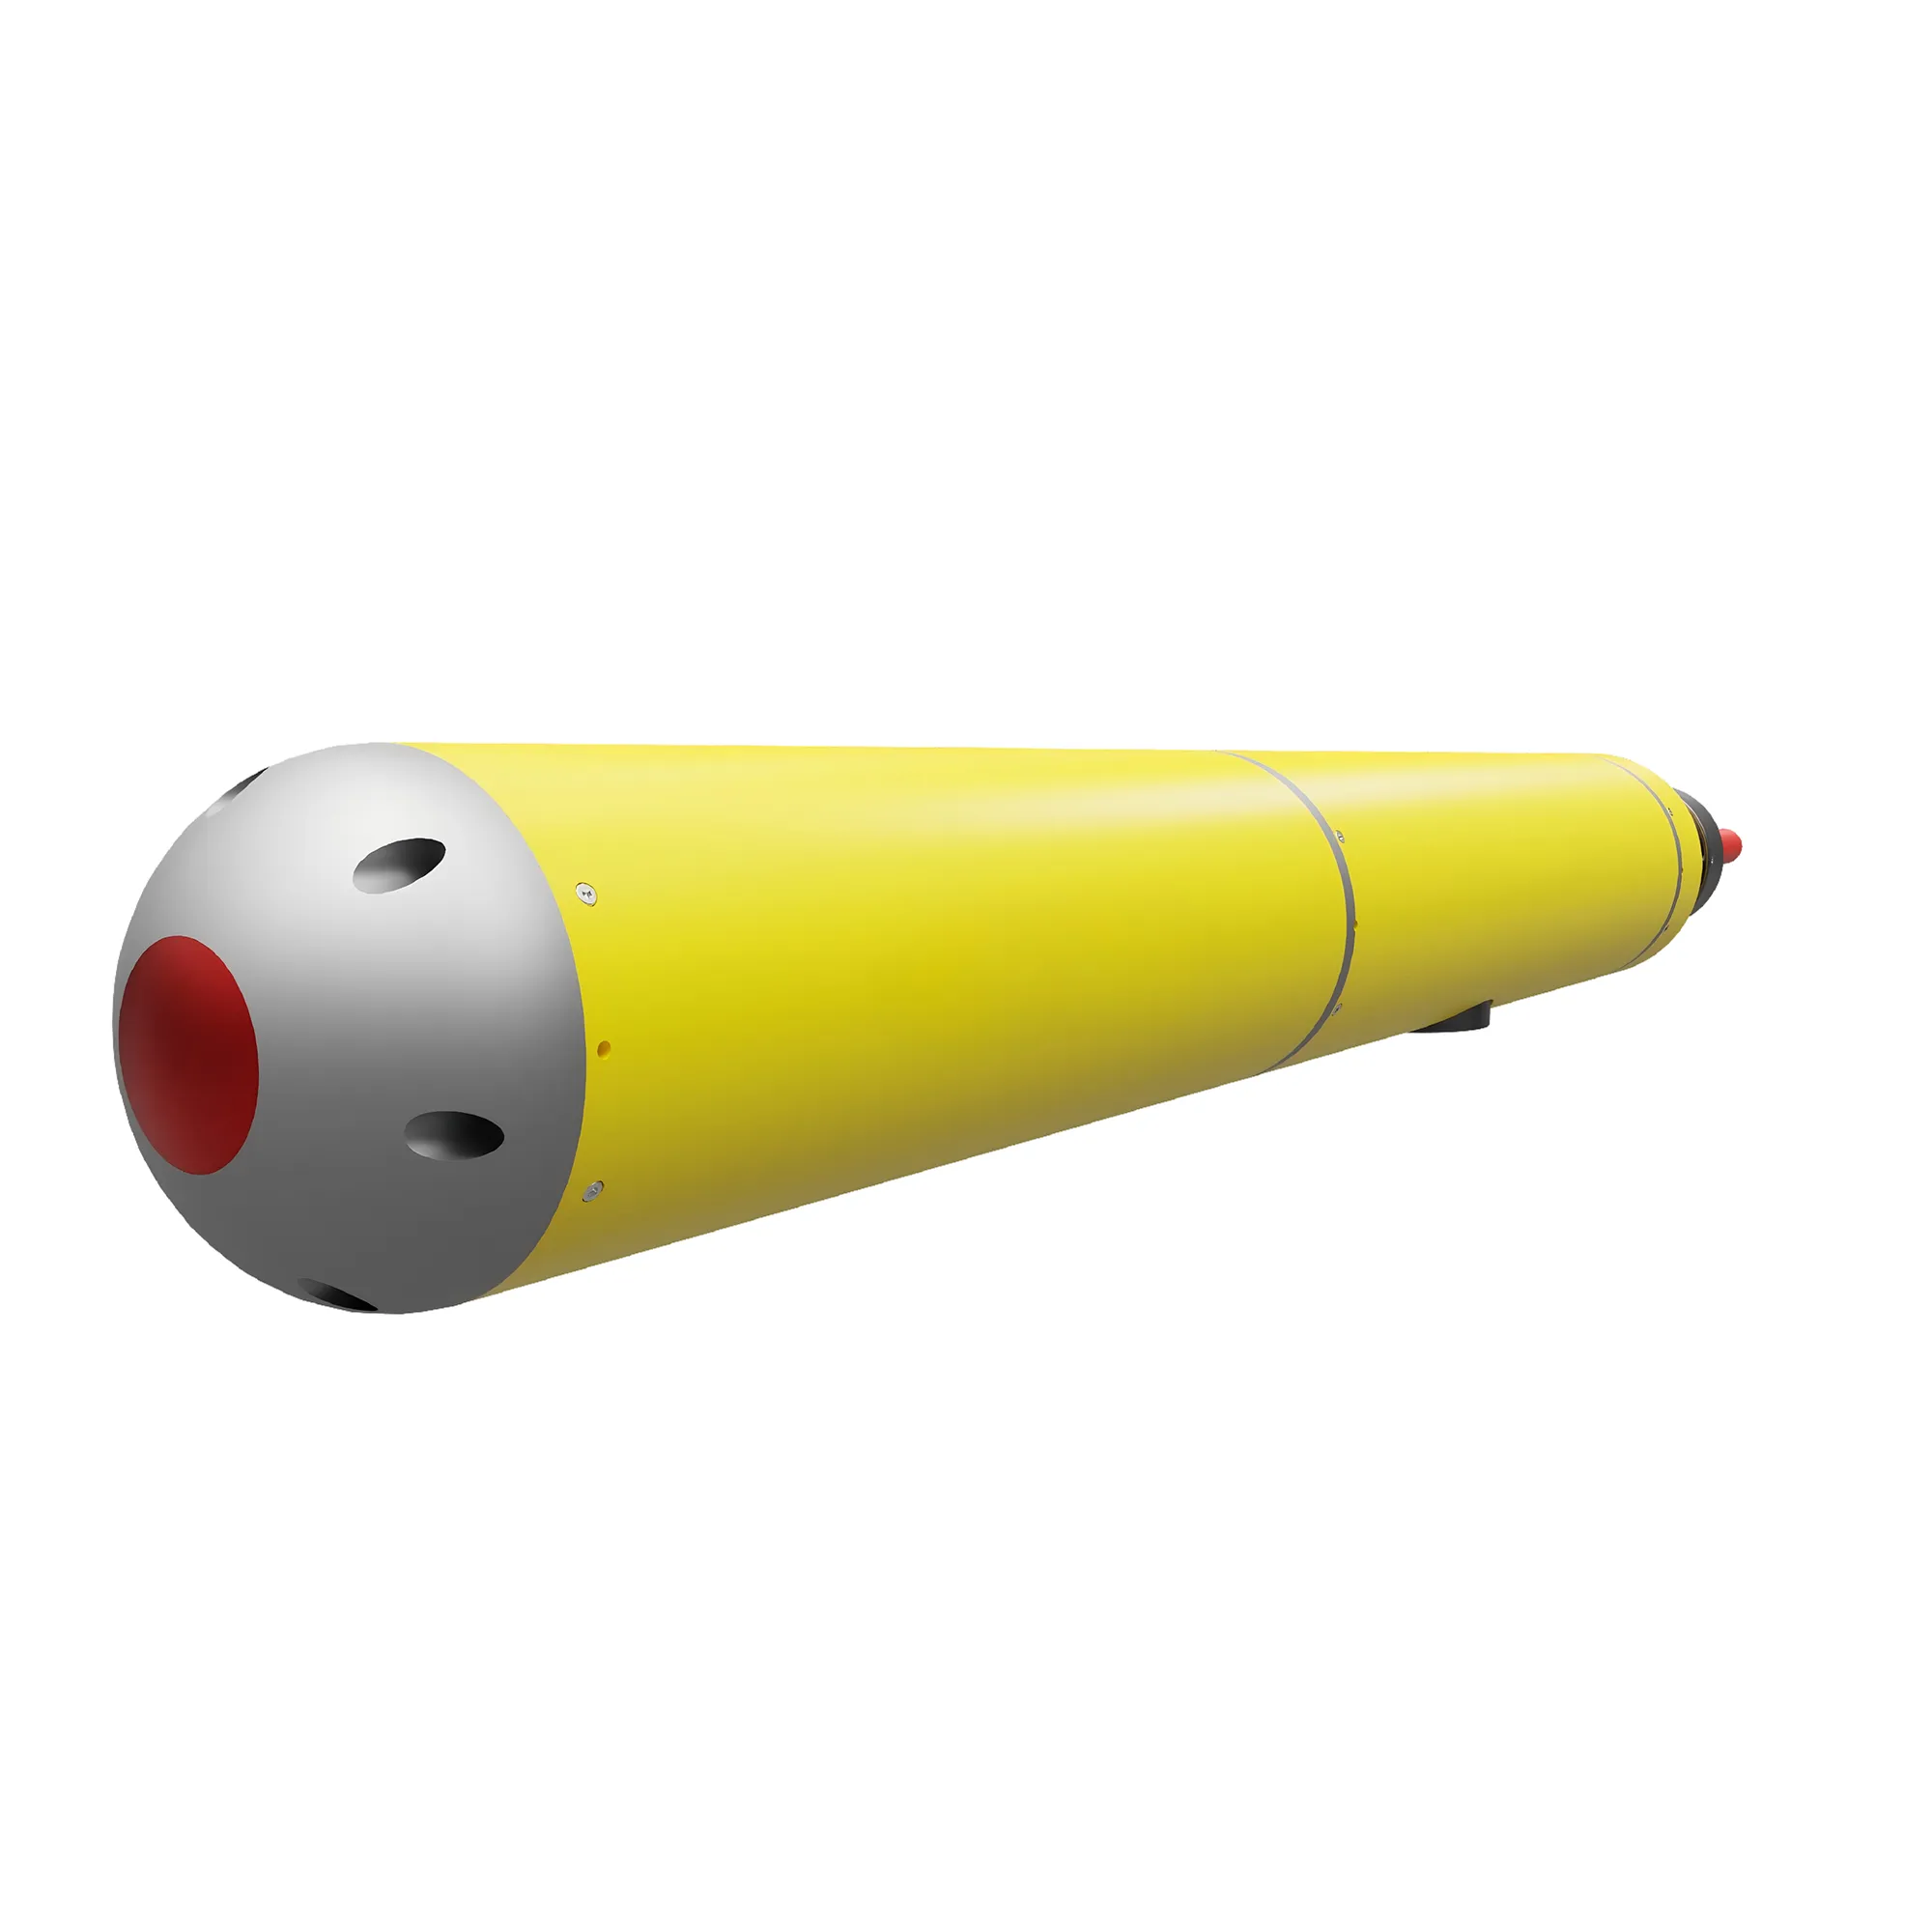
AUV-260 Kleines AUV | Tieftauendes autonomes Unterwasserfahrzeug für marine Anwendungen
Informationen zu produkten
Marke:
PALEGIX
Modell:
AUV-260


Der AUV-260 Small AUV ist ein professionelles Autonomes Unterwasserfahrzeug (AUV), das für Meeresuntersuchungen in tieferem Wasser, Unterwassersuche und ozeanografische Forschungsanwendungen entwickelt wurde.
Mit einer optimierten elektronischen Steuerarchitektur, einem fortschrittlichen Navigationssystem und einer verbesserten Nutzlastkapazität bietet der AUV-260 eine leistungsstarke Unterwasserplattform für die großflächige Erfassung von Meeresdaten und komplexe Unterwasseroperationen.
Mit einer maximalen Betriebstiefe von 500 Metern eignet sich der AUV-260 für wissenschaftliche Forschung, Offshore-Ingenieursprüfungen, Meeresumweltüberwachung und Unterwasserkartierung.
Produktparameter
| Parameter | Spezifikation | |
| Fahrzeugtyp | Autonomes Unterwasserfahrzeug (AUV) | |
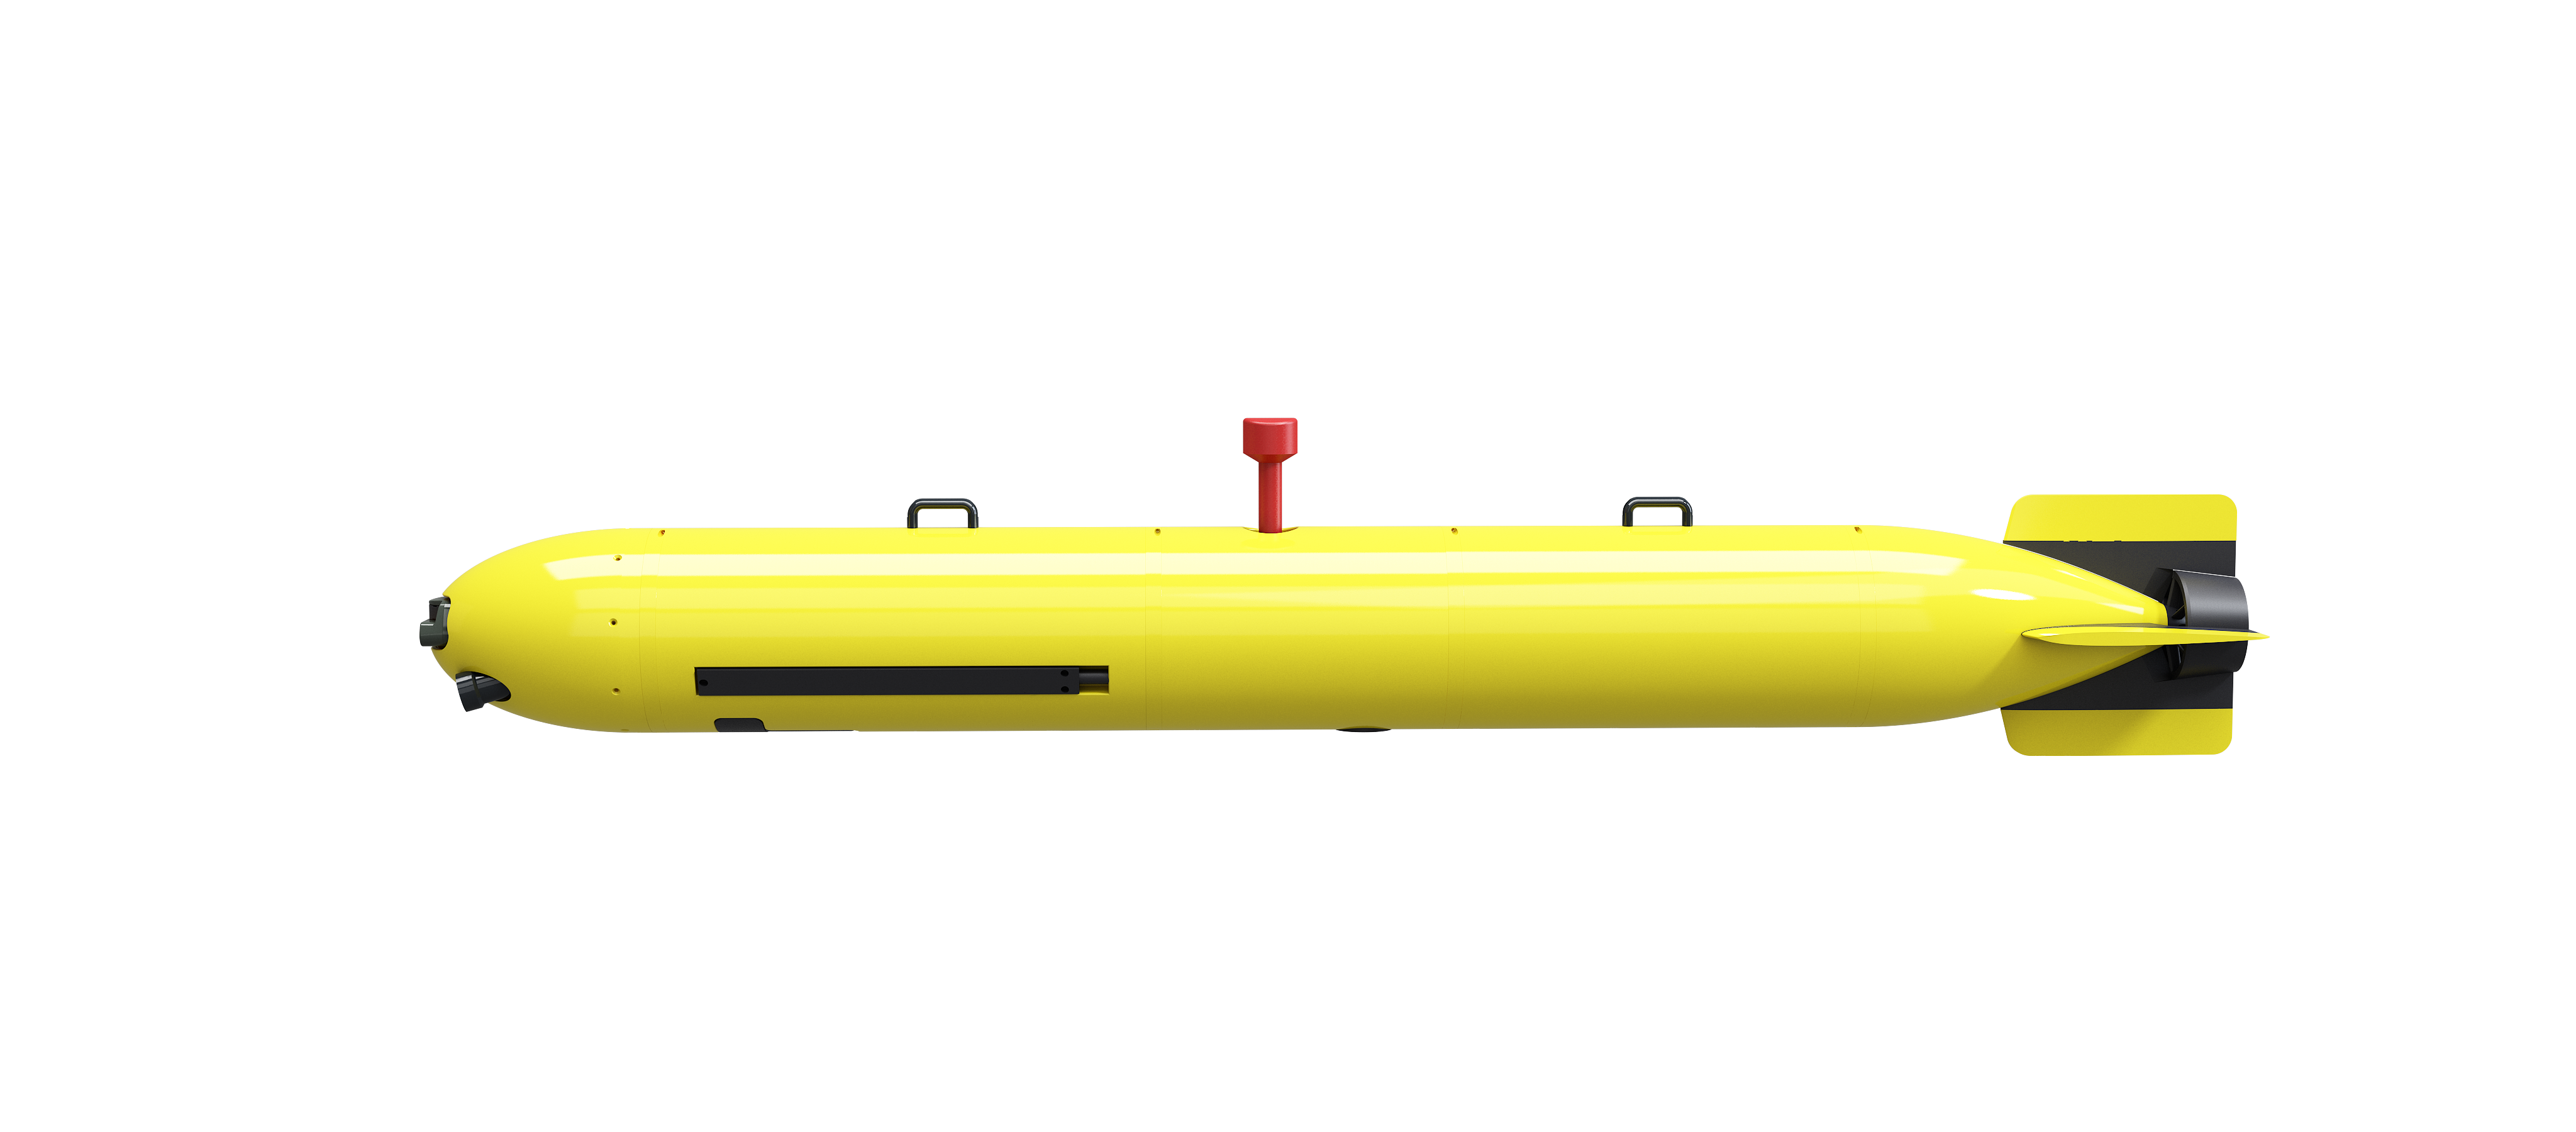
| Physische Größe | Φ260mm × 2,5m | |
| Gewicht | 100kg (Standard) | |
| Nutzlastkapazität | 20kg | |
| Maximale Betriebstiefe | 500m | |
| Geschwindigkeitsbereich | 1–6 Knoten | |
| Ausdauer | 12h (3 Knoten) | |
| Antriebssystem | Propellerantrieb + Querrudersteuerung | |
| Navigationssystem | INS + DVL + GNSS + USBL-Integrationsnavigation | |
| Navigationsgenauigkeit | Kommunikation | UHF, WiFi, 4G, AIS, Satellit (optional), Akustische Kommunikation (optional) |
| Steuersystem | Intelligentes Softwaresteuersystem mit visueller HMI | |
| Bewegungsmodi | Autonavigation, Verfolgung, Kollisionsvermeidung, Fernsteuerung | |
| Nutzlastschnittstelle | Modulare Sensorexpansion |
Empfohlene Produkte
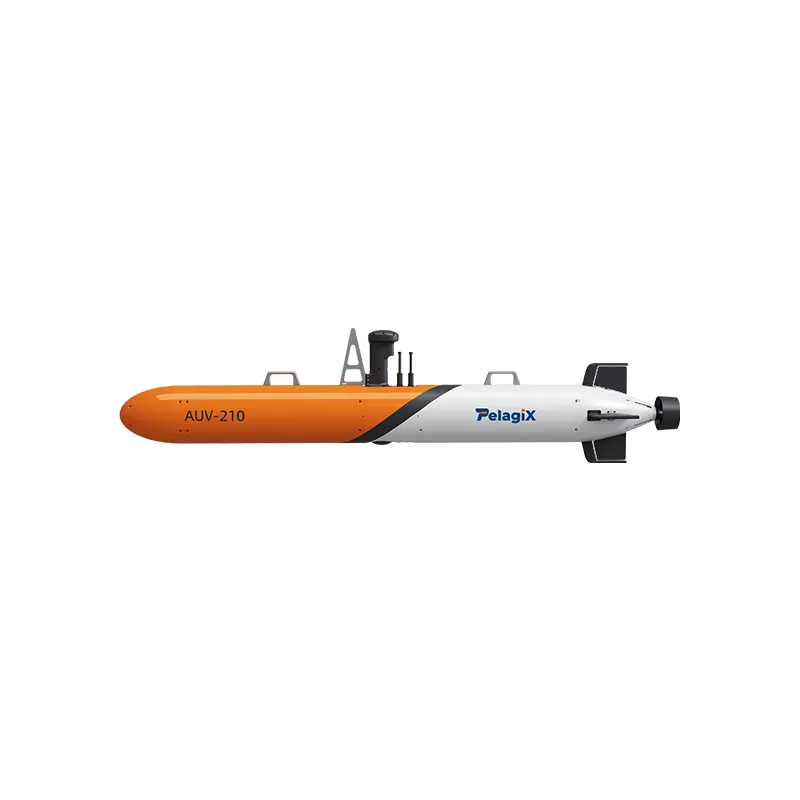
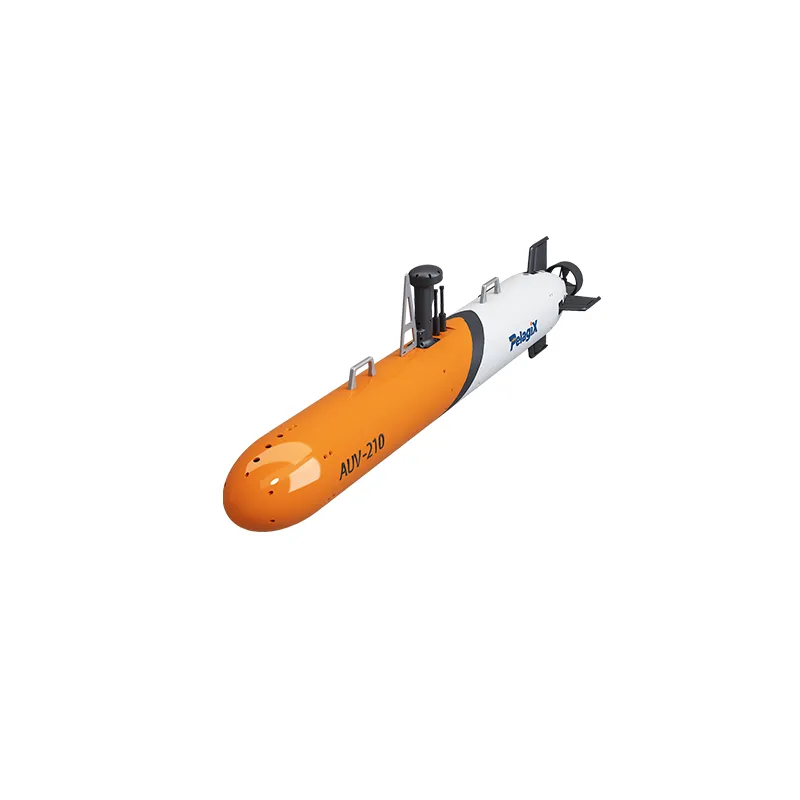
AUV-210 Kleines AUV | Kompakt autonomes Unterwasserfahrzeug für Meeresuntersuchungen
Der AUV-210 Small AUV ist ein kompaktes autonomes Unterwasserfahrzeug mit präziser Navigation, modularer Nutzlastintegration und zuverlässiger Leistung für Anwendungen im Bereich der marinen Vermessung, Inspektion und Forschung.
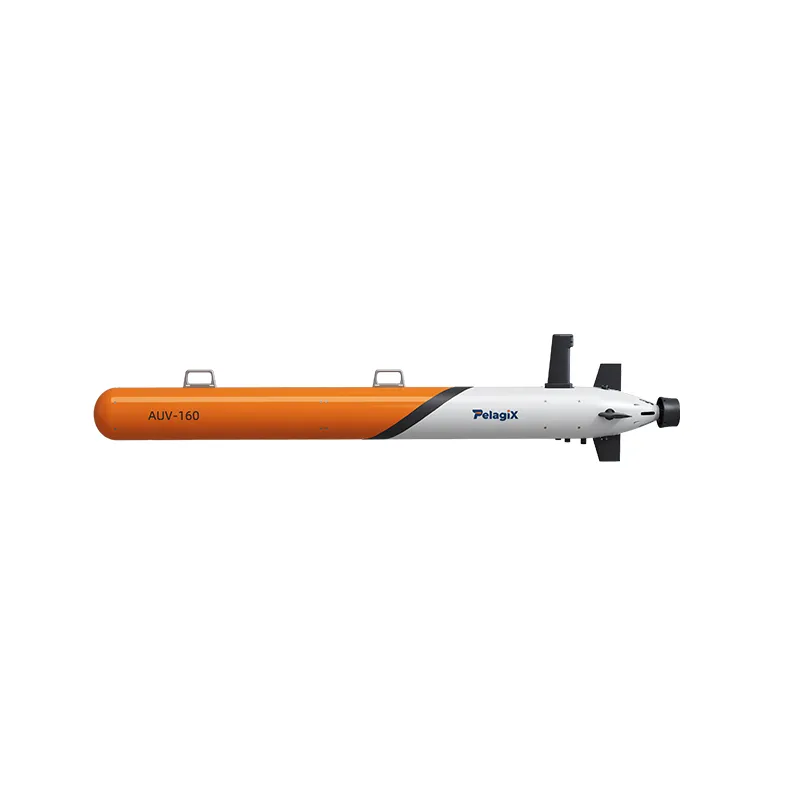
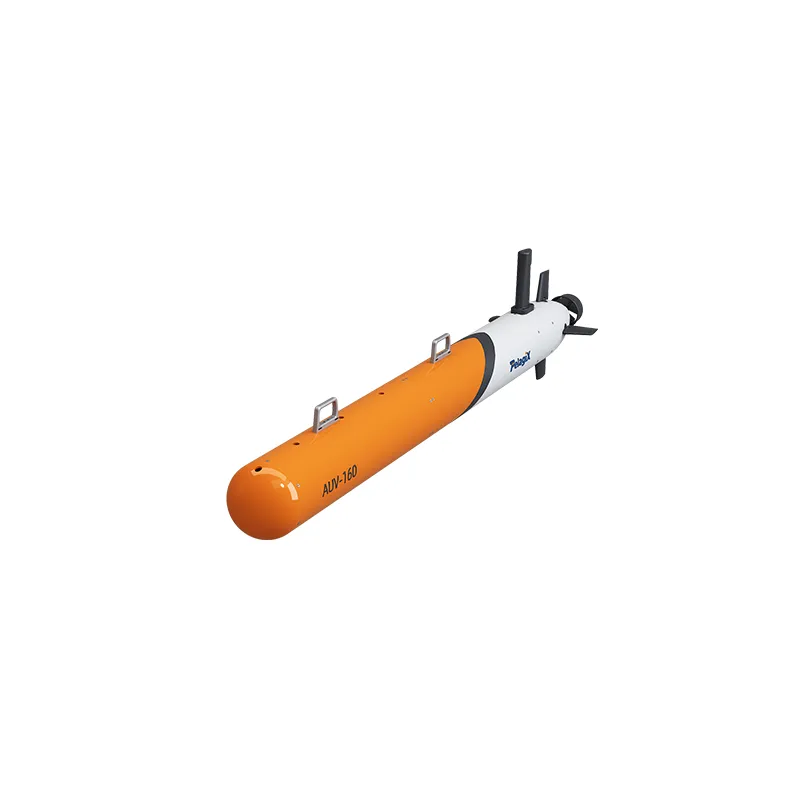
AUV-160 Micro AUV | Intelligentes autonomes Unterwasserfahrzeug für marine Anwendungen
AUV-160 Micro AUV ist ein intelligentes autonomes Unterwasserfahrzeug mit modularer Konstruktion, fortschrittlicher Navigation und flexibler Nutzlastintegration für Anwendungen im Bereich der Meereserfassung, Ozeanüberwachung, Kartierung und Forschung.
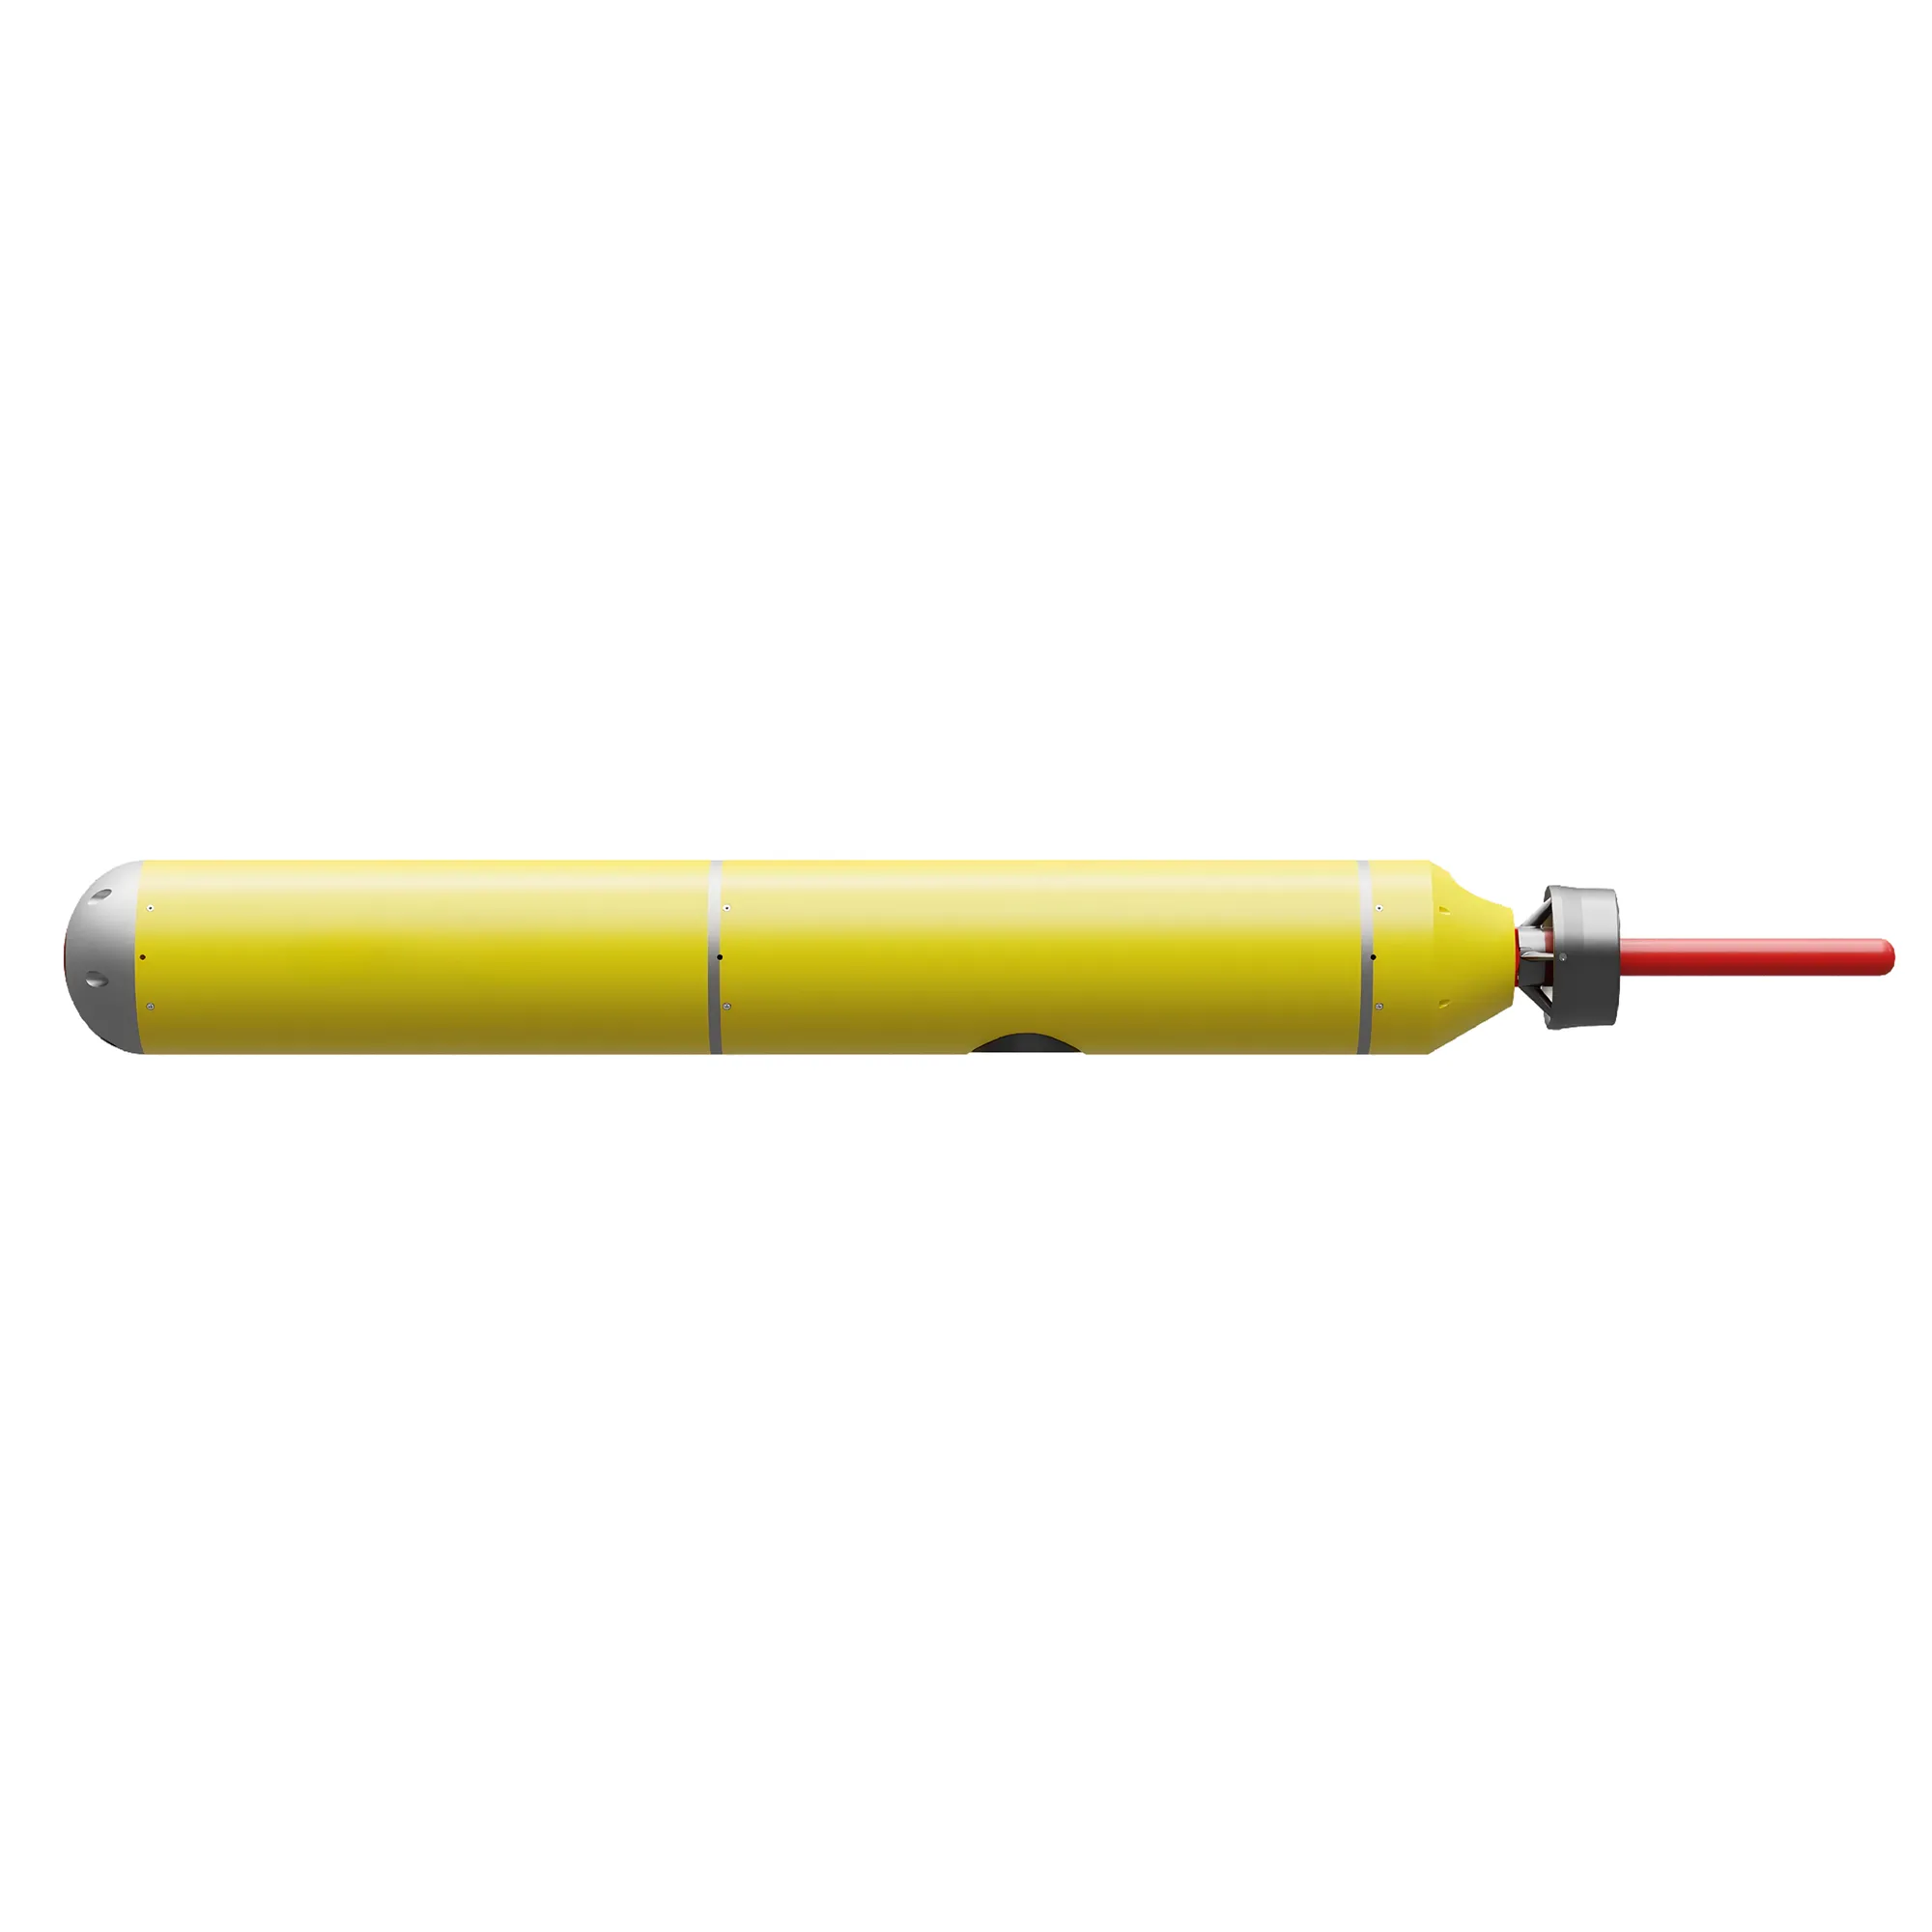
AUV-150 Micro AUV | Autonomes Unterwasserfahrzeug für Meereserfassung und -exploration
AUV-150 Micro AUV ist ein autonomes Unterwasserfahrzeug mit Trägheitsnavigation, modularer Konstruktion und zuverlässiger Leistung für Anwendungen in der Meeresvermessung, Kartierung und Meeresforschung.


