Simulation von AUV/ROV: 6 Schulungsszenarien vor dem realen Seeversuch
News Details
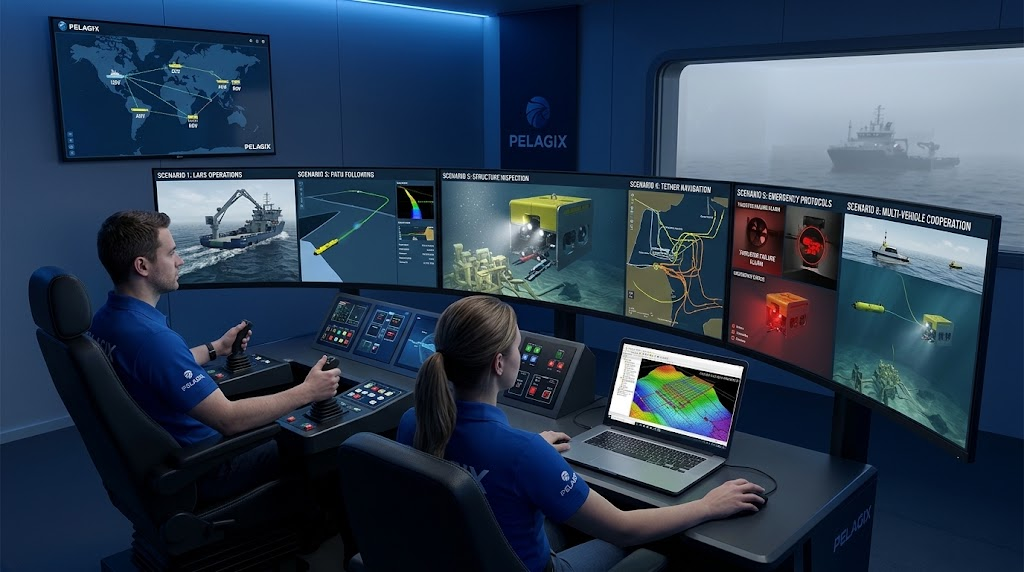
Der Einsatz von Unterwasserrobotern im Ozean ist immer aufregend, birgt aber auch echte Risiken. Das Chartern von Offshore-Schiffen kostet jeden Tag eine Menge Geld. Außerdem können raue Meereswellen und tiefe Strömungen teure Ausrüstung leicht beschädigen. Aufgrund dieser Herausforderungen müssen sich die Teams gründlich vorbereiten, lange bevor sie den Startdock erreichen. Glücklicherweise ermöglichen virtuelle Tests den Piloten und Ingenieuren, sicher an Land zu üben.
Bevor sie Ausrüstung in die Tiefe schicken, verlassen sich die Betreiber stark auf moderne Softwaretools. Ein gut konzipiertes ROV-Simulatortraining-Programm lässt Piloten knifflige Manöver üben und überraschende Notfälle ohne jedes Risiko bewältigen. Gleichzeitig hilft die Verwendung realistischer Unterwasserrobotersimulation-Plattformen den Ingenieuren, die Fahrzeugphysik und Sensorreaktionen unter rauen Unterwasserbedingungen zu testen. In diesem Leitfaden werden wir uns sechs wesentliche Trainingsszenarien ansehen, die jedes Team vor der Durchführung von Live-Seeversuchen durchführen sollte.
Szenario 1: Start- und Bergungsoperationen
Der Start eines Unterwasserroboters von einem Unterstützungsschiff ist oft der gefährlichste Teil einer Mission. Starke Wellen und Schiffsbewegungen können dazu führen, dass ein Fahrzeug wild in den Schiffsrumpf schwingt. Daher ist das Üben dieses Schritts in einem virtuellen Raum für die Sicherheit der Besatzung entscheidend.
Durch die Verwendung eines integrierten USV AUV ROV-Simulators können Piloten die Start- und Bergungsschritte in rauen Seebedingungen üben. Die Software bildet reale Wellenbewegungen, Windengeschwindigkeit und Seilspannung nach. Dadurch können Besatzungsmitglieder ihr Timing und den Kabelumgang meistern, bevor sie jemals ein nasses Deck betreten.
Szenario 2: Automatische Pfadverfolgung und Hindernisvermeidung
Die Navigation in der Nähe von Tiefseestrukturen erfordert große Sorgfalt und Präzision. Bevor ein autonomes Unterwasserfahrzeug (AUV) in der Nähe von Pipelines oder Ölplattformen schwimmt, muss seine Navigationssoftware vollständig getestet werden.
Betreiber verwenden AUV-Missionsplanungssoftware, um Suchraster zu zeichnen, Wegpunkte zu markieren und Tiefengrenzen festzulegen. Während des Tests beobachten die Ingenieure, wie das Fahrzeug reagiert, wenn Sonarsensoren nicht kartierte Hindernisse wie gefallene Trümmer oder alte Fischernetze entdecken. Pelagix baut leistungsstarke Unterwasserlösungen, die sich nahtlos mit Planungssoftware kombinieren lassen und so den Übergang von der virtuellen Planung zur realen Navigation erleichtern.
Szenario 3: Komplexe Inspektion von Unterwasserstrukturen
Die Inspektion von Tiefseestrukturen wie Offshore-Windturbinen oder Unterwasserölventilen erfordert ruhige Hände. Piloten müssen in dunklem Wasser nahe an riesigen Stahlbeinen schweben, ohne Kontakt zu haben. Ein einziger Fehler kann Kameralinsen zerstören oder Sonarfeeds stören.
Durch realistische AUV ROV Simulationsübungen üben Piloten, in engen Räumen stillzuhalten. Der Simulator reproduziert Triebwerksreaktionen, Wasserverdrängung und Live-Videostreams. Folglich lernen die Piloten, nur mit Sonar- und Kamerabildschirmen zu navigieren, was sie darauf vorbereitet, bei Live-Ozeanläufen saubere Inspektionsdaten zu sammeln.
Szenario 4: Kabelmanagement und Flowline-Navigation
Für tetherte Unterwasserroboter ist das Halten von sauberen Kabeln eine ständige Herausforderung. Lange Versorgungskabel können an scharfen Unterwasserstrukturen hängen bleiben. Darüber hinaus können starke Tiefseeströmungen einen schweren Kabelzug erzeugen, der die Maschine von ihrer vorgesehenen Kurs abbringt.
Die Verwendung eines dedizierten ROV-Simulatortraining-Programms hilft Piloten, die Kabelsteuerung unter wechselnden Wasserströmungen zu meistern. In der virtuellen Umgebung üben Betreiber, um Unterwasserpipelines zu fliegen, ohne den Tether zu verwickeln. Sie lernen, wie man Kabelspannung liest, Windengeschwindigkeiten steuert und Triebwerksleistung anpasst, um das Fahrzeug stabil zu halten.
Szenario 5: Notfallprotokolle und Systemfehler
Im tiefen Ozean werden Geräteprobleme irgendwann auftreten. Triebwerke können verstopfen, Steuersignale können abbrechen, und Wassersensoren können Alarme auslösen. Wie ein Pilot oder Softwareprogramm in den ersten Sekunden reagiert, bestimmt, ob der Roboter sicher zurückkehrt.
Durch die Durchführung einer Unterwasserrobotersimulation mit überraschenden Hardwarefehlern können Teams Notfallübungen sicher üben. Ausbilder können Triebwerke ferngesteuert abschalten, Wasserleckwarnungen auslösen oder Kommunikationsverbindungen unterbrechen. Piloten üben dann, zur manuellen Steuerung zu wechseln, Notgewichte abzuwerfen oder Auto-Rückkehrmodi zu starten. Pelagix konstruiert Unterwassersysteme mit integrierten Sicherheitsfunktionen und stellt sicher, dass Fahrzeuge sich reibungslos erholen können, wenn reale Probleme auftreten.
Szenario 6: Kooperative Operationen mit mehreren Fahrzeugen
Moderne Meeresmissionen verlassen sich zunehmend auf mehrere Roboterplattformen, die als Team arbeiten. Zum Beispiel könnte ein unbesetztes Oberflächenschiff (USV) auf der Oberfläche bleiben, um Satellitensignale zu senden. Unterhalb der Oberfläche sammelt ein AUV Kartierungsdaten, während ein tetherter Roboter physische Reparaturen durchführt.
Durch die Verwendung eines Mehrfahrzeug-USV AUV ROV-Simulators können Betreiber Kommunikationsverbindungen und gemeinsame Arbeitsabläufe zwischen Oberflächen- und Tiefseeeinheiten testen. Das Team übt, Fahrzeugpositionen durch akustische Modems zu verfolgen, Routenpläne während des Tauchgangs zu aktualisieren und Gruppenaufgaben zu koordinieren. Am Ende stellt diese reibungslose Teamarbeit sicher, dass Oberflächen- und Unterwassermaschinen während realer Versuche ohne Verzögerung zusammenarbeiten.
Fazit
Die Durchführung gründlicher virtueller Tests ist die sicherste und klügste Methode, um Unterwasserausrüstung zu schützen. Von der Testung der Pfadlogik in AUV-Missionsplanungssoftware bis zur Beherrschung von risikoreichen AUV ROV Simulationsübungen entfernt die virtuelle Praxis kostspielige Fehler, bevor Sie ins Wasser gehen. Die Investition von Zeit in vollständige Simulationsarbeitsabläufe schafft eine sicherere, schnellere und weitaus zuverlässigere Unterwasseroperation.


