Was ist die größte Herausforderung für autonome Fahrzeuge im Ozean?
News Details
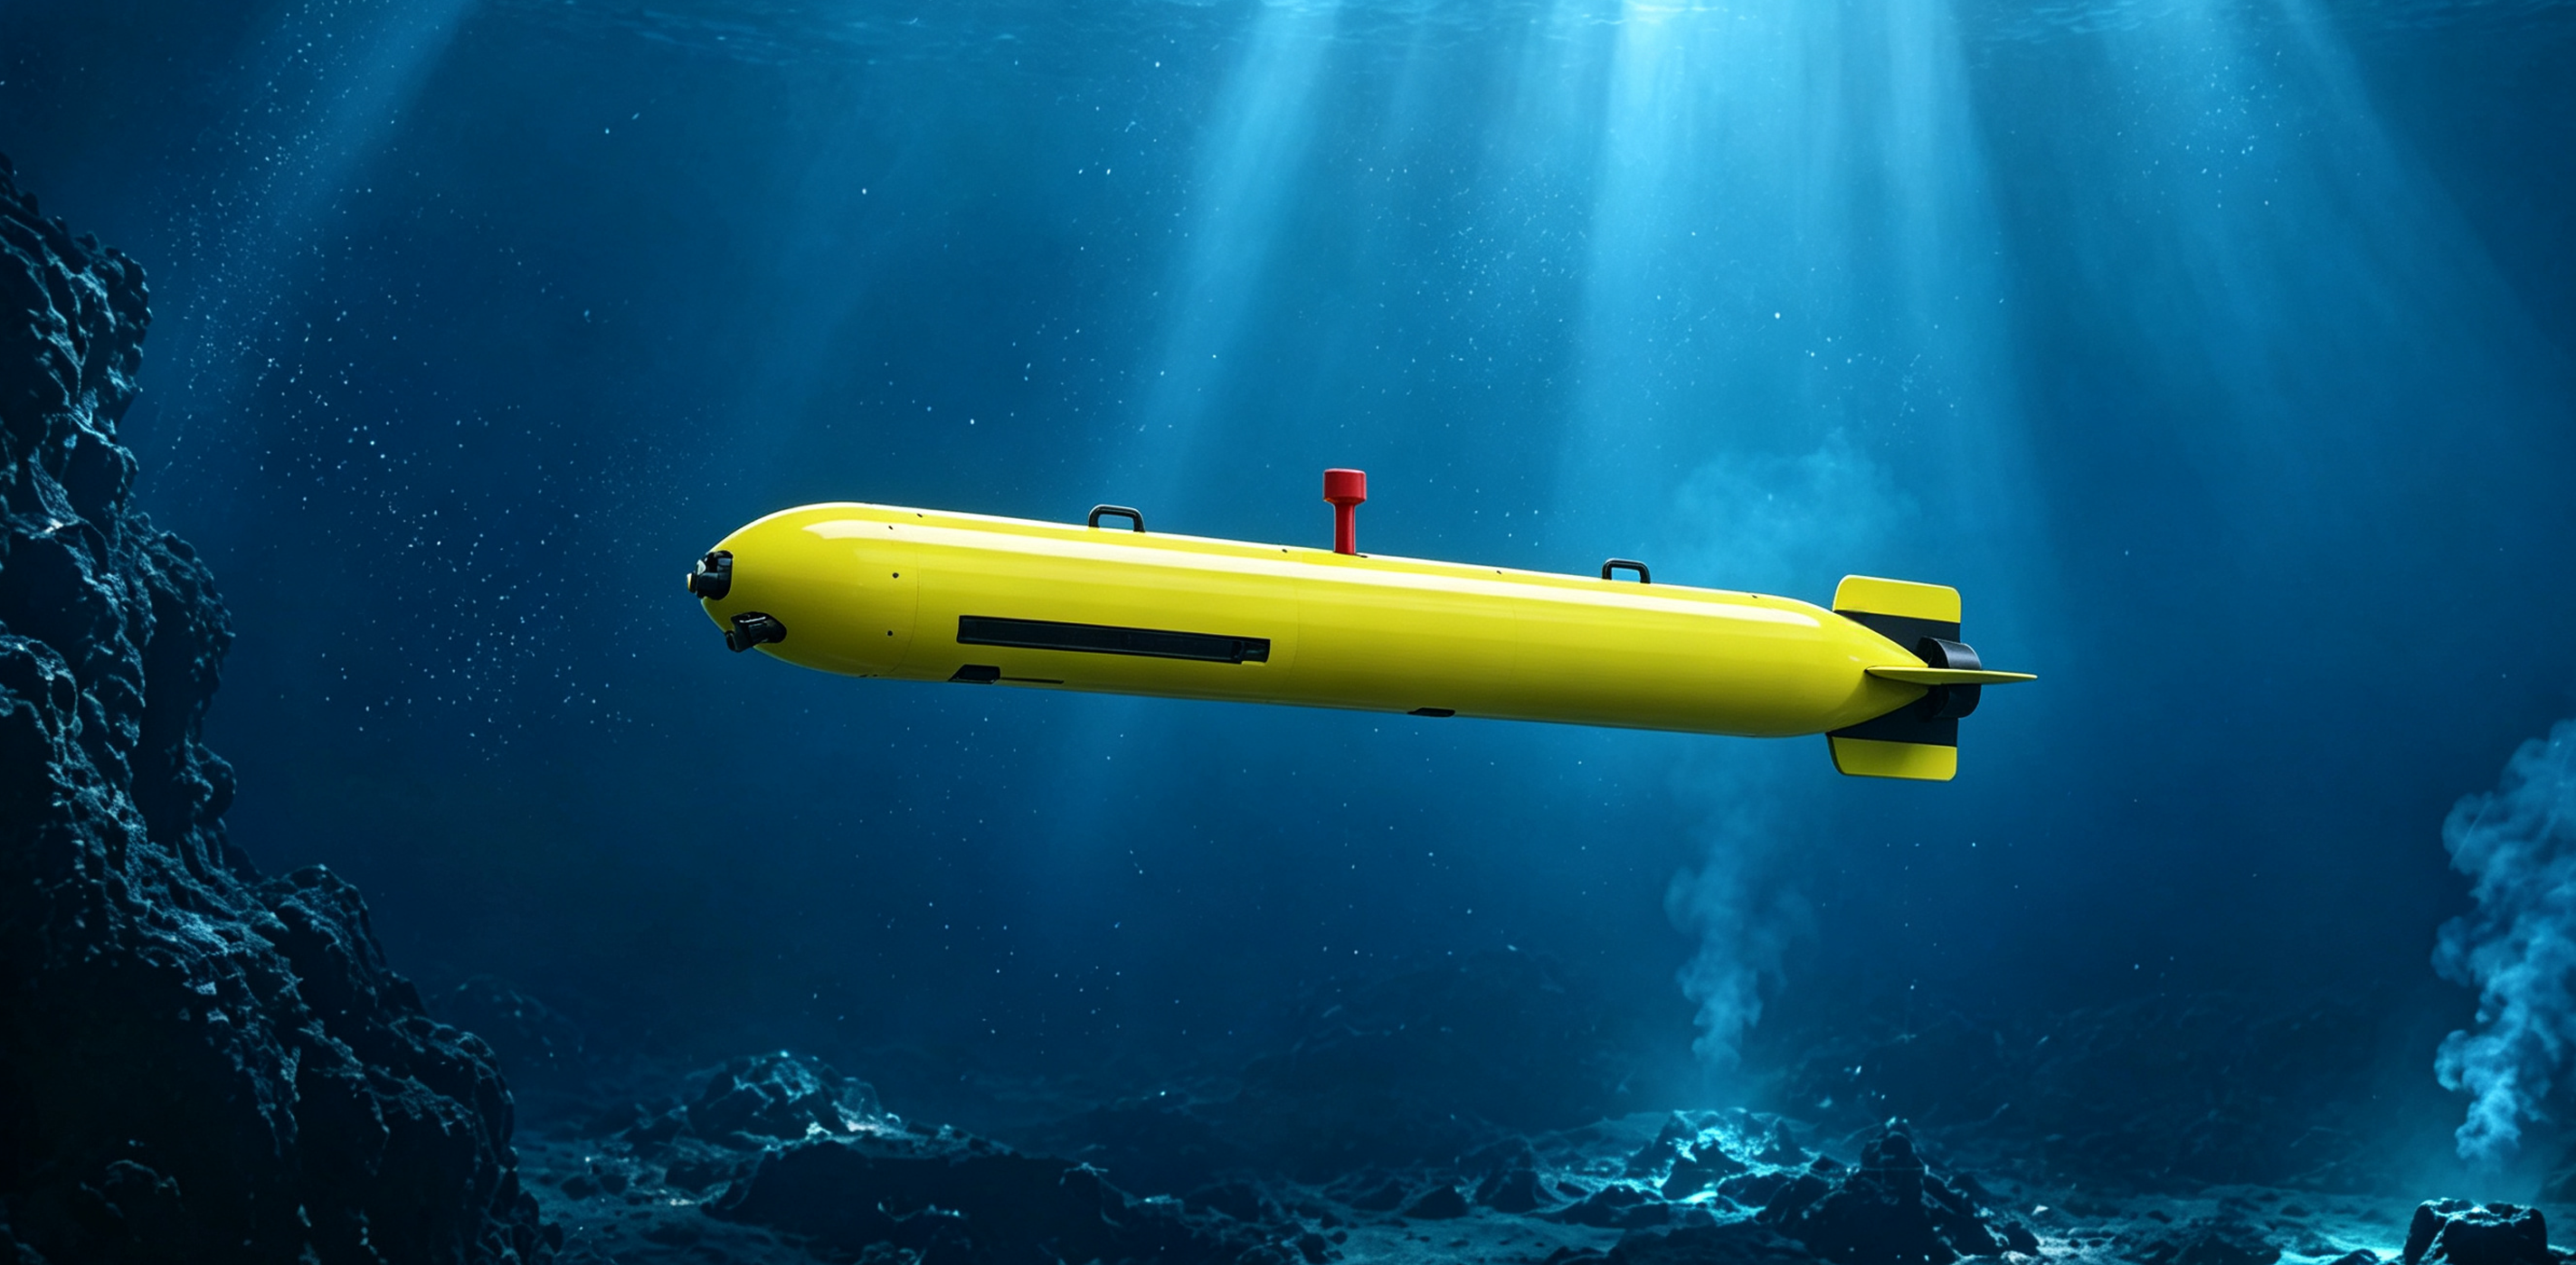
Autonome Technologie verändert schnell, wie Menschen schwierige Umgebungen erforschen. Während selbstfahrende Autos auf dem Land viel Aufmerksamkeit erregen, stehen unterwasserroboterischen Systemen weit härtere Bedingungen gegenüber. Das Betreiben in großer Tiefe unter dem Meer stellt einzigartige technische Hürden dar. Was ist also die größte Herausforderung für ein autonomes Unterwasserfahrzeug, das im offenen Ozean arbeitet?
Im Gegensatz zu Landfahrzeugen, die auf Satellitsignale und klare Straßlinien vertrauen, operiert ein auv autonomes Unterwasserfahrzeug in einer dunklen, hochdruckigen Umgebung, in der Standarddrahtlosignale versagen. Unter allen Hindernissen bleiben Unterwassernavigation und Echtzeitkommunikation heute die größte Herausforderung für Unterwasserrobotik.
Die Unterwassernavigations- und Kommunikationsbarriere
Auf dem Land verlassen sich autonome Autos auf GPS-Signale, Mobilfunknetze und Kameras, um zu wissen, wo sie sich befinden. Radio Wellen und GPS-Signale können jedoch nur wenige Zentimeter in Meerwasser eindringen. Folglich kann ein unterwasserautonomes Fahrzeug nicht einfach mit einem Satelliten verbinden, um seine Position zu überprüfen.
-
Verlust von GPS-Signalen: Sobald ein Unterwasserroboter taucht, funktionieren Standardpositionierungssysteme vollständig nicht mehr. Daher muss das Fahrzeug auf BordSensoren wie Doppler-Geschwindigkeitslogger (DVL) und Trägheitsnavigationssysteme (INS) vertrauen.
-
Sensor drift über Zeit: Dead-Reckoning-Werkzeuge schätzen die Position basierend auf Geschwindigkeit und Richtung. Kleinere Berechnungsfehler summieren sich jedoch über lange Strecken. Daher kann das Fahrzeug abdriften, es sei denn, Oberflächenteams liefern periodische Positionsupdates.
-
Akustische Kommunikationsbegrenzungen: Da Radio Wellen im Wasser versagen, senden Unterwassersysteme Daten mithilfe akustischer Schallwellen. Schall breitet sich jedoch langsam durch Wasser aus, und die akustische Bandbreite ist sehr eng. Daher bleibt das Senden von hochauflösendem Live-Video oder großen Datenfiles in Echtzeit zurück zur Oberfläche nahezu unmöglich.
Andere Haupt Hindernisse für Unterwasserrobotik
Während Navigation und Kommunikation an der Spitze der Liste stehen, erschweren mehrere andere harte Faktoren die Ozeaneinsätze für autonome Unterwasserfahrzeugunternehmen:
1. Extreme Wasser Druck
Der Ozeandruck steigt rapide mit der Tiefe. In 3.000 Metern Tiefe unter der Oberfläche ist der Druck 300 Mal größer als auf Meereshöhe. Daher müssen Ingenieure schwere Druckschalen aus Titan oder spezialisierten Legierungen bauen, um fragile Elektronik vor Zerstörung zu schützen.
2. Begrenzte Batterie- und Energie Dauer
Erhebungen erfordern oft lange Missionszeiten. Das Betreiben leistungsstarker Sonarsysteme, heller Lichtanlagen und Triebwerke verbraucht jedoch schnell Batterieenergie. Das Ausgleichen des Fahrzeuggewichts mit der Batteriekapazität ist ein anhaltender technischer Kampf für autonome Unterwasserfahrzeuge.
3. Dynamische Ozeanströme und geringe Sichtbarkeit
Ozeanströme können kleine Fahrzeuge plötzlich vom Kurs abbringen. Darüber hinaus können aufgewirbelte Sedimente und trübes Wasser optische Kameras blenden. Daher muss eine autonome Unterwasserfahrzeuge auv-Plattform auf akustisches Sonar vertrauen, um Hindernisse zu erkennen und Kollisionen in völliger Dunkelheit zu vermeiden.
Wie PelagiX komplexe Ozean Herausforderungen löst
Als dediziertes Marke von Sanya Poseidon Ocean Technology Co., Ltd. entwickelt PelagiX fortschrittliche Meeres technologie, um genau diese Unterwasserprobleme zu bewältigen. Indem es sich auf intelligente Software, robuste Hardware und zuverlässige Oberflächenverfolgung konzentriert, hilft PelagiX Meeresmannschaften, Missionen mit größerer Zuversicht und Genauigkeit abzuschließen.
Um die harte Ozeanumgebung zu überwinden, verlassen sich moderne Meeresysteme auf drei wichtige Lösungen:
-
Integrierte Multi-Sensor Navigation: Die Kombination von optischen, akustischen und trägheitsbasierten Sensoren hilft Unterwasserfahrzeugen, präzise Verfolgung über lange Distanzen beizubehalten.
-
Robuste Dock-basierte Überwachung: Tragbare Oberflächenstationen bieten stabile Mehrkanalverbindungen, um die Fahrzeuggesundheit zu überwachen und Missionsbefehle in Echtzeit zu senden.
-
Intelligentes Energiemanagement: Effiziente Energieweiterleitung ermöglicht es Fahrzeugen, Batterieleistung während langer Überführungen zu sparen, damit sie Tiefwassertasks effektiv durchführen können.
Die Zukunft der Unterwasserautonomie
Die Unterwassererforschung wächst rapide in Offshore-Energie, Ozeanforschung und Umweltschutz. Obwohl Unterwassernavigation und Kommunikation weiterhin schwierig sind, schließen kontinuierliche Durchbrüche in akustischer Technologie und intelligenten Sensoren die Lücke.
Wenn moderne autonome Unterwasserfahrzeugunternehmen intelligente, zuverlässigere Plattformen einführen, wird die Erforschung des Tiefsees sicherer und weit effizienter. Durch die Wahl robuster Hardware und integrierter Überwachungslösungen können Meeresprofis die härtesten Ozeanherausforderungen meistern und das volle Potenzial der Unterwassererforschung entfesseln.


