Alle nachrichten.
So passen Sie die Leistung von Unterwasser-Triebwerken an Nutzlast, Seilleistung und Schwebeflugaufgaben an
2026/10/19
Einsatz und Bergung autonomer Unterwasserfahrzeuge: Die wesentliche Planungsanleitung
2026/10/19
Checkliste für ROV-Inspektionen an Dämmen: Dokumentation von Schützen, Einlässen, Sedimenten und Rissen
2026/10/14
Tiefsee-AUV-Missionsplanung für die Mineralexploration und ozeanographische Vermessung
2026/10/14
Wie mesoskalige Wirbelvorhersagen die Planung von AUV-Vermessungen verbessern
2026/10/09
Wie digitale Zwillinge die Planung von AUV/ROV-Inspektionen in der Offshore-Windenergie verbessern
2026/10/09
Digitale Zwillinge für die Missionsplanung von AUVs/ROVs und die Ozeanüberwachung
2026/09/28
ROV-Systeme für Inspektionen von Dämmen, Pipelines und Unterwasserinfrastrukturen
2026/09/28
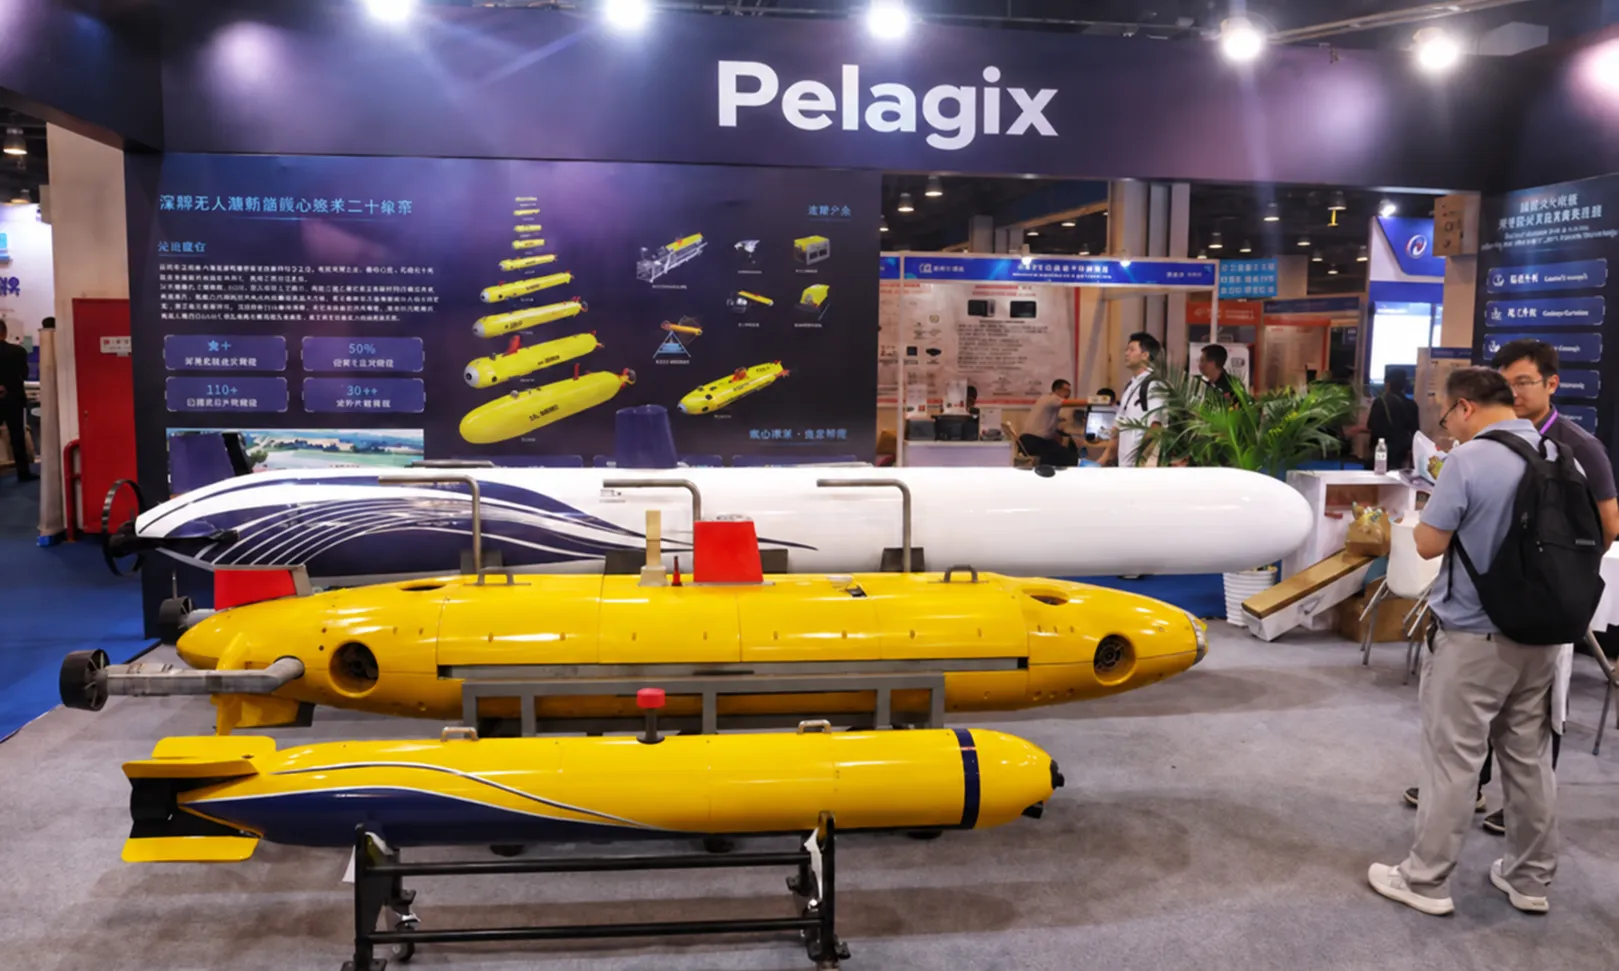
Pelagix präsentiert unbemannte Unterwasserfahrzeuge auf der Internationalen Verteidigungselektronik-Messe Chinas
2026/09/23
Hocheffiziente Unterwassertriebwerke für AUV- und ROV-Plattformen
2026/09/14
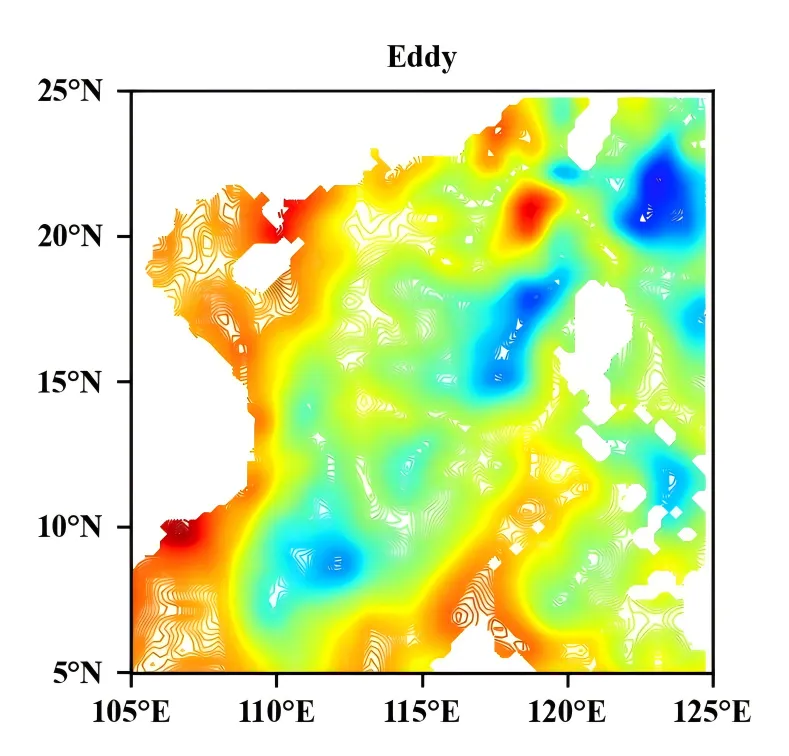
KI-Ozeanvorhersage: Von Tiefseedaten zur Vorhersage mesoskaliger Wirbel
2026/09/14
CTD-Sensoren und modulare Nutzlasten für ozeanografische Erhebungen
2026/09/11
Unterwasser-Dockstationen für langandauernde AUV-Betriebsabläufe
2026/09/11
ROV-Nutzlast, Triebwerke und Tether-Anforderungen: Ein B2B-Käuferleitfaden
2026/09/11
Wie man einen Tiefsee-AUV-Hersteller für 6000-Meter-Missionen auswählt
2026/09/08
AUV vs. ROV: Auswahl des richtigen Unterwasserfahrzeugs für ein Vermessungsprojekt
2026/09/08


